
産業用PCのインターフェースと通信プロトコル:接続設計から現場診断まで
計器の値は読めるのに、設備を動かすと通信が途切れる。PLCにはpingが通るのに、監視ソフトウェアは接続できない。こうした現象では、ポートを追加する前に、どの層で条件が崩れているかを分ける必要があります。コネクタ、電気仕様、プロトコル、ドライバーとアプリケーションは、それぞれ違う情報を持っています。
産業用PCを選ぶときも、この順番は変わりません。既設の計器を順番に読む仕事、多数の画像を保存する仕事、複数軸を同期させる仕事では、同じ「通信」でも必要な帯域と時間条件が異なります。ここでは現場の接続表を起点に、各方式の使い分けと診断の進め方を整理します。具体的な配線、ビットタイミング、プロトコル設定は、後半で案内する個別記事にまとめています。
接続表に、ポート数以外の情報を載せる
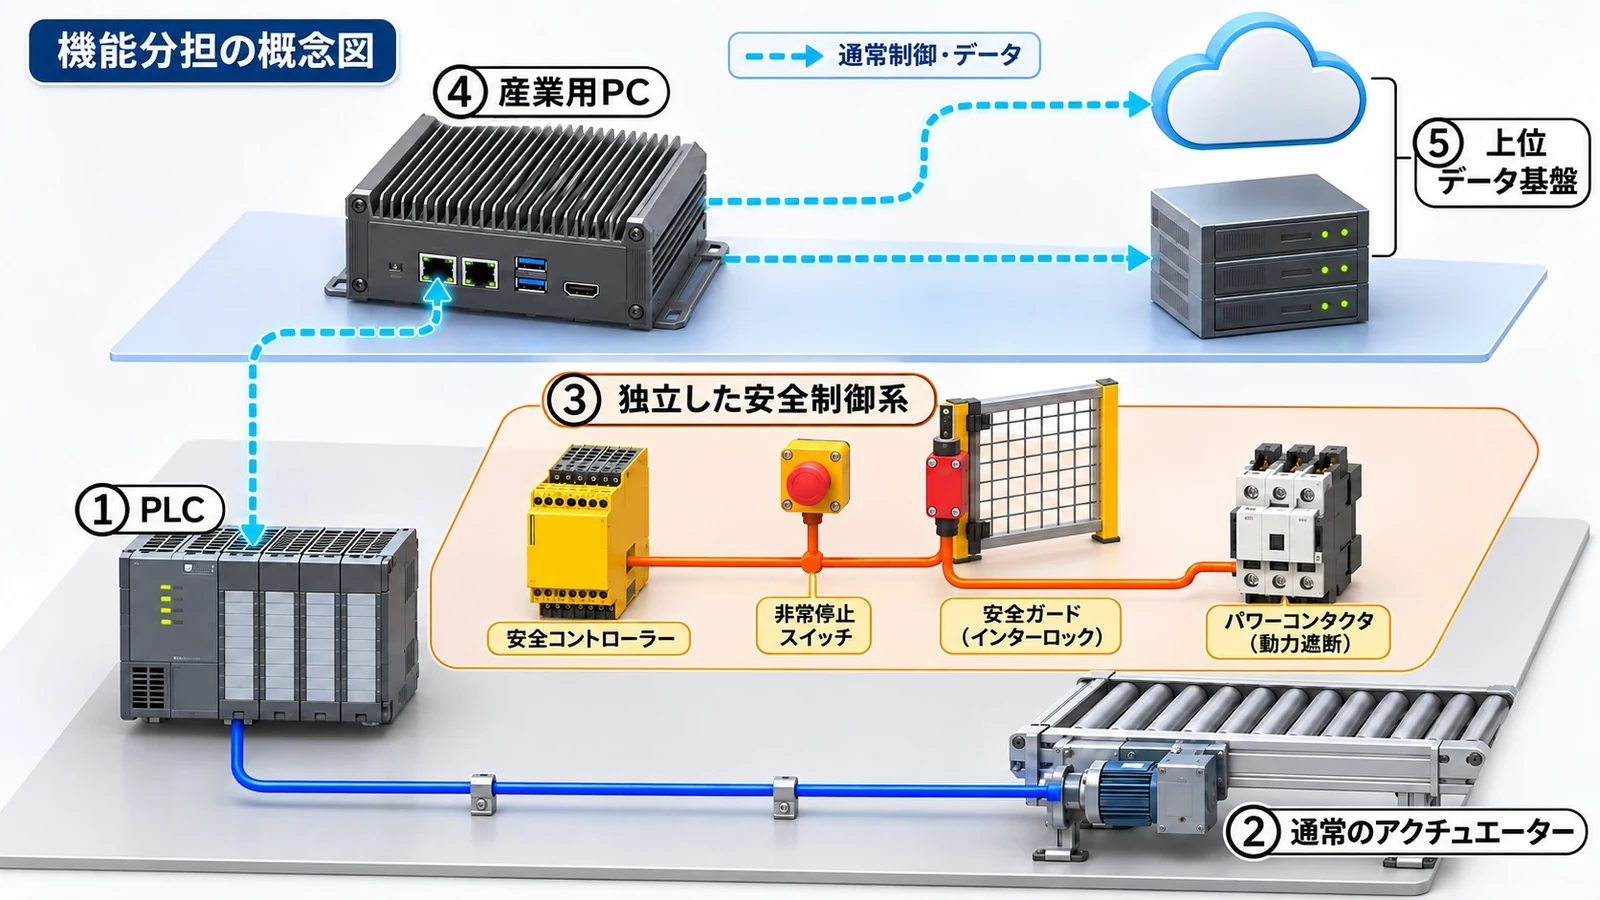
接続表には、相手機器の型式とファームウェア、使用する端子、通信方式、PC側の役割、データ量と更新間隔を並べます。監視値が遅れたときに古い値を保持するのか、欠測として扱うのかも、通信の設計条件です。機械の保護動作が関係する場合は、通常の通信異常処理と安全機能を分けて設計します。
例えば、計器を8台、順番に読む構成では、1台の応答時間だけで更新周期は決まりません。要求送信、応答待ち、返信、必要なフレーム間隔が台数分積み重なり、故障した1台への再試行も加わります。一方、カメラでは平均転送量が回線速度を下回っていても、同時トリガーによる短時間の集中で受信バッファーがあふれることがあります。周期と平均帯域を、別々の欄にすると見落としが減ります。
既設盤の改造では、配線長、ケーブル経路、接地系統、端末の取付位置も記録します。同じ機器を卓上でつないだ結果だけでは、盤内温度、インバーターの運転、長い配線を含む状態は分かりません。まず単体で設定を確認し、その後に現場条件と並行処理を加えると、変化の原因を追いやすくなります。
コネクタからデータの意味までを分けて見る
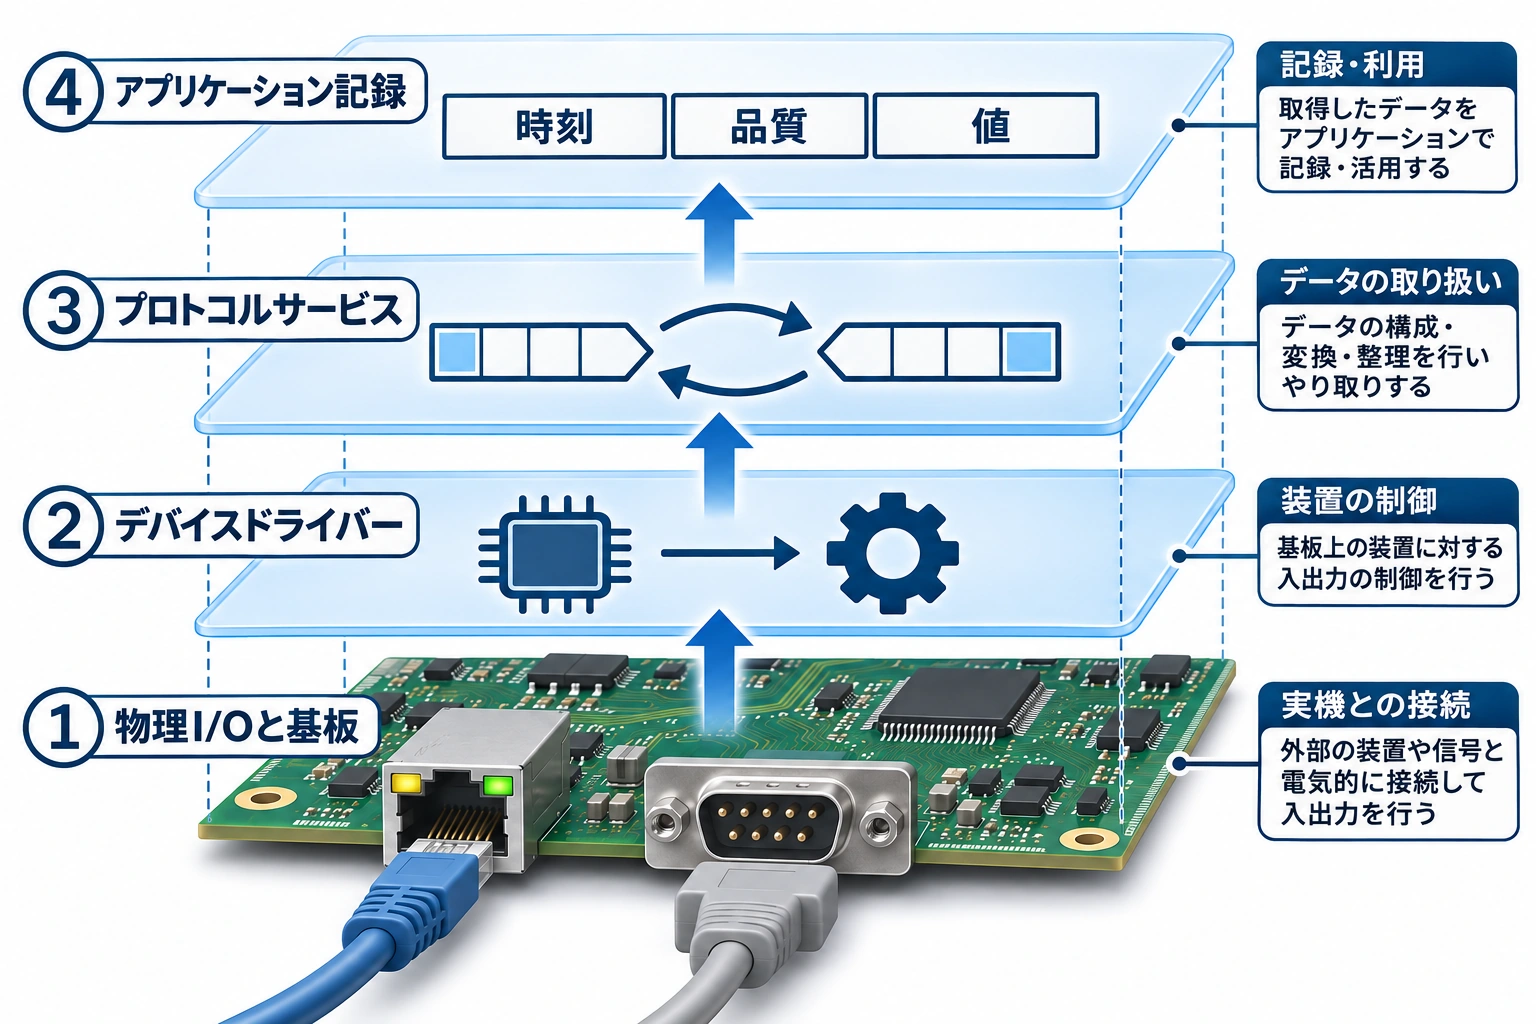
D-SUB 9ピンはコネクタの形状です。同じ形でも、RS-232C、RS-422、RS-485、CANや独自の信号に使われる場合があります。PCと相手機器の両方の端子表を対応させ、信号名、入出力方向、基準電位と電源ピンを確認します。形状が合うという情報だけでは、通電してよいかは判断できません。
その上に電気仕様と通信プロトコルがあります。RS-485の差動伝送とModbus RTUのアドレス・機能コードは別の話です。Ethernetポートがあっても、PCがPROFINETのIO ControllerやEtherNet/IPのScannerとして動くには、その役割を実装するソフトウェアと対応条件が必要です。監視ソフトウェアから既設PLCのデータを読む構成と、PC自身が周期I/Oを制御する構成は、同じ見積項目にはなりません。
ドライバーが機器を認識した後も、プロトコルスタック、API、OSの対応版、ライセンスと起動順序が残ります。CANのフレームを受信できることは、CANopenのオブジェクト辞書やJ1939のPGN/SPNを解釈できることとは異なります。機器記述ファイルやデータ定義を含めて、どのソフトウェアが何を処理するかを決めます。
最後はデータの意味です。通信に成功しても、符号、語順、バイト順、倍率、単位が違えば、画面の値は使えません。仕様書の既知の値を読み、現物の表示と比較します。書込みを試す場合は、運転への影響と書込み可能範囲を事前に整理し、診断のためだけに制御値を変更しないようにします。
相手機器の働きに合わせて方式を選ぶ
| 接続の仕事 | 候補となる方式 | 最初に対応させる条件 |
|---|---|---|
| 計器、バーコードリーダー、既設シリアル機器 | RS-232C、RS-422、RS-485、Modbus RTUなど | 電気モード、端子、通信パラメーター、相手機器のプロトコル |
| 移動機械や車両のコントローラー | CAN、CAN FD、CANopen、J1939など | 物理層、フレーム方式、ビットタイミング、上位プロトコル |
| PLCと監視・分散I/Oの連携 | Modbus TCP、PROFINET、EtherNet/IPなど | PCの役割、接続方式、機器記述とプロセスデータ |
| 同期が必要な分散I/Oやモーション | EtherCATなど | 主局実装、対応ハードウェア、周期と同期方式 |
| センサー、接点、アナログ計測 | DI/DO、リレー、電圧・電流入力、IO-Link | 電気回路、入力範囲、負荷、絶縁と故障時の扱い |
| 画像、ストレージ、拡張ボード | USB、PoE対応Ethernet、PCIe、M.2など | 帯域、電源、内部接続、OS・ドライバーと放熱 |
表は選択の入口です。通信距離と速度には、ケーブル、トポロジー、分岐、トランシーバーなどの条件があります。速度と距離をそれぞれの最大値で組み合わせたり、機器の定格を別の製品へ移したりすると、同じ構成にはなりません。要求条件は、相手機器と接続部品を含む組合せで確認します。
RS-485では、幹線と分岐、端末位置、終端とバイアスの実装を確認します。CANでも物理層の条件が重要ですが、その上で使うプロトコルは個別に決まります。EtherCATの同期も、ネットワークの名称だけでPCアプリケーションの実行周期が保証されるわけではありません。主局、スレーブ、OSと負荷を含めた測定が必要です。
電源、接地とPC内部の共有資源
差動通信でも、信号の基準電位と許容コモンモード範囲は残ります。SG、シールド、FG、保護接地は役割が異なります。シールドを信号の戻り線として使うことや、どの盤でも片端接地だけで解決すると考えることは避け、機器の取扱説明書、等電位ボンディングと現場のEMC設計に合わせます。離れた電源系統をつなぐ場合は、絶縁や光接続も含めて構成を検討します。
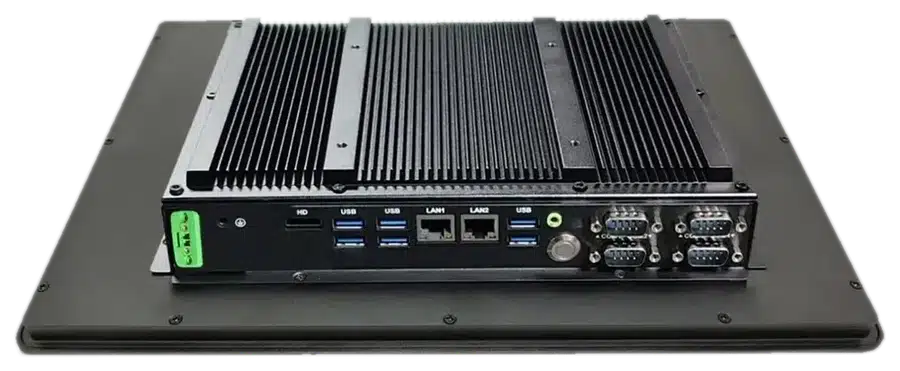
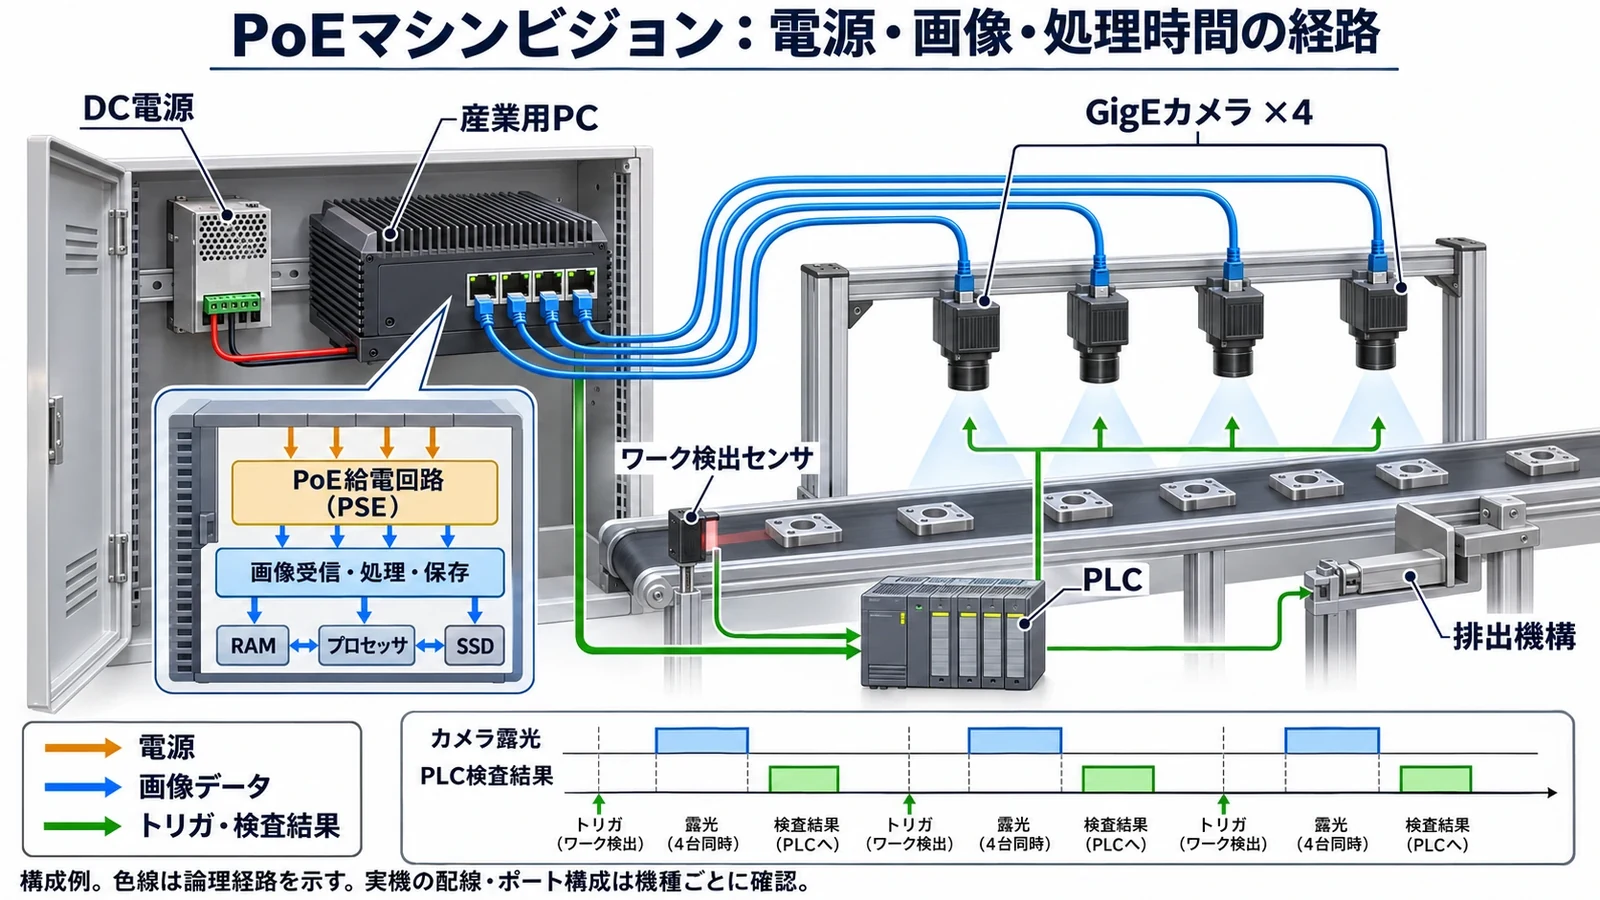
PoEでは、ポートごとの供給能力と装置全体の電力予算を別に確認します。受電機器の種類、必要電力、起動時の条件とケーブル損失が関係します。Ethernetポートという理由だけでPoE供給があるとはいえず、対応するPSEとPD、規格とクラスの照合が必要です。
PCの外側で独立して見えるポートも、内部ではUSBハブ、ホストコントローラー、PCIeスイッチや共通アップリンクを共有している場合があります。4台のカメラを4ポートへ分けただけでは、4本分の独立帯域とは限りません。コントローラーとPCIeレーンの接続を確認し、画像受信、推論、ディスク書込みを同時に動かしたときの結果で評価します。
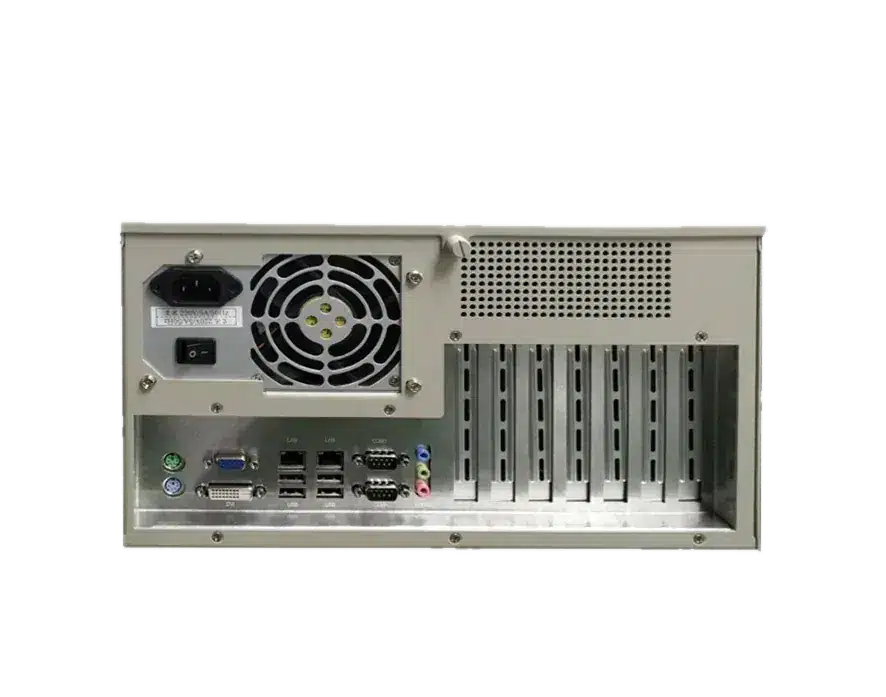
M.2やMini PCIeも、形状、キー、長さ、固定位置だけでは決まりません。ソケットに配線されている信号、モジュールの電源とOS対応を照合します。セルラーモジュールを想定したソケットが、NVMeストレージや任意のPCIeボードにそのまま使えるとは限りません。
症状を、確認できる記録へ変える
全く応答がない場合は、相手の電源、端子、リンク、ドライバーと通信設定から順に見ます。Ethernetのpingは到達性の一部を確認する手段で、アプリケーションの接続役割、ポート、認証、データ設定までは確認しません。パケットがPCから出ているか、相手へ届くか、返信があるかを分けると、調べる範囲を絞れます。
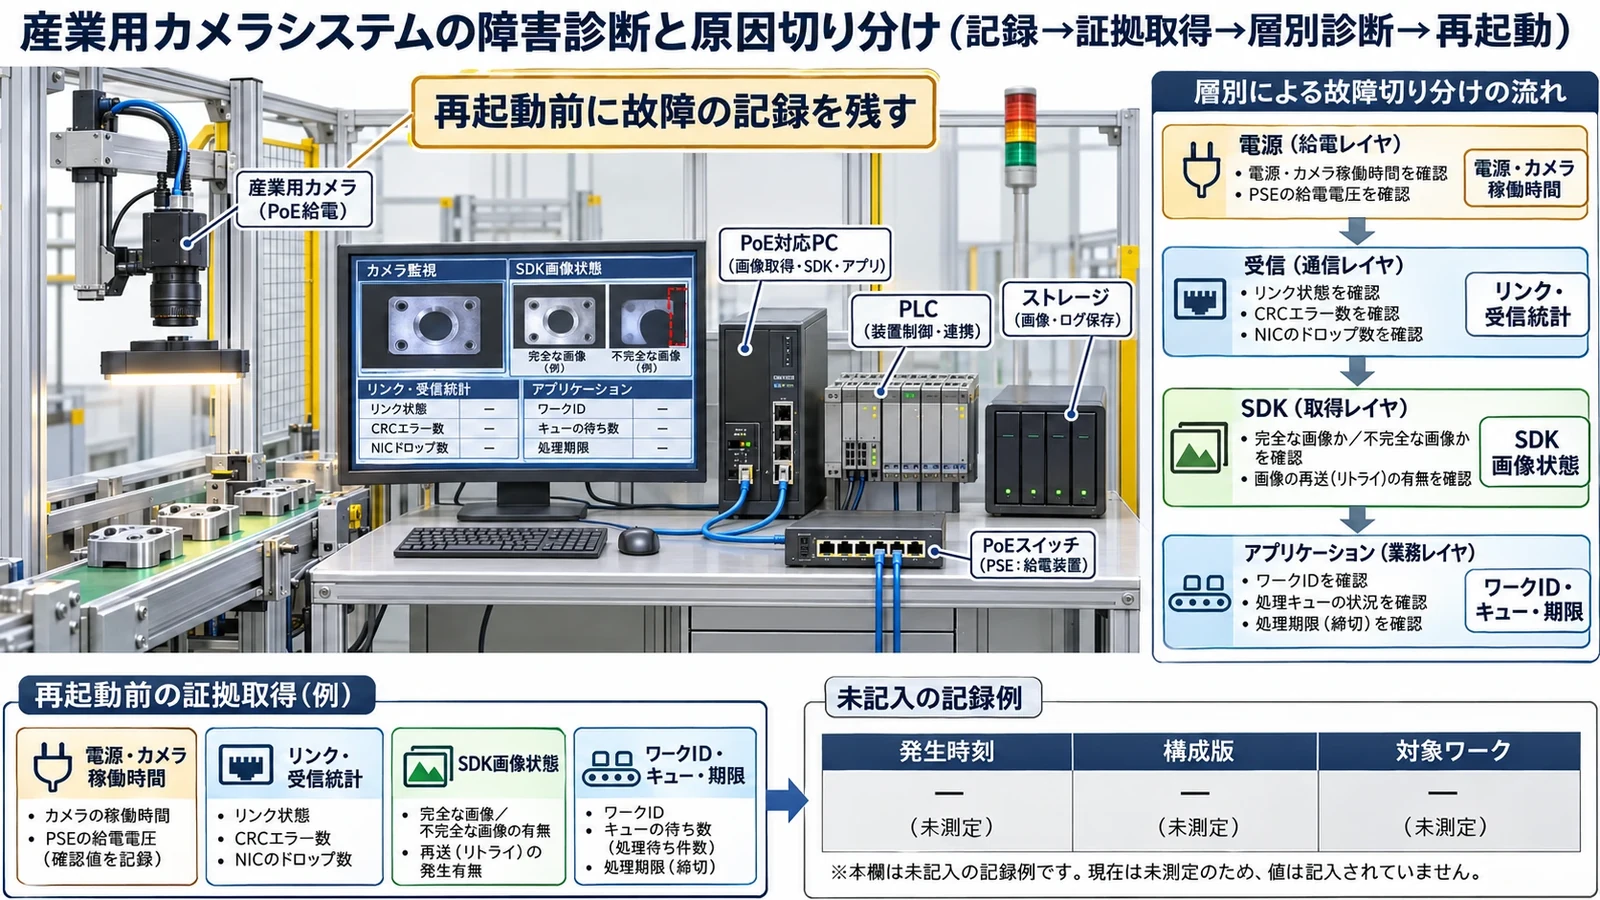
断続的な異常では、CRCエラー、CANのエラーカウンター、Ethernetの廃棄、USB切断、CPU負荷、温度と電源状態を同じ時刻で保存します。「モーターを動かすと失敗する」といった条件を、運転時刻や配線位置と対応させれば、ノイズ、電源低下、受信処理の遅延を区別しやすくなります。闇雲に複数設定を変えると、原因と改善の対応が失われます。
値だけがおかしい場合は、相手のデータ定義へ戻ります。Modbusの参照番号とプロトコル上のアドレス、32ビット値のワード順、倍率と単位は、物理配線の異常と違う層の問題です。既知の定数や画面表示と一つずつ比較し、受信した生データも残します。
例えば、画像受信中だけPLC監視が遅くなる構成では、PLCの応答、PCの受信キュー、共有ネットワークと保存処理を同時に観測します。原因が共通アップリンクの集中なら、監視ソフトウェアのタイムアウトを長くするだけでは更新遅延は解消しません。一方、波形が正常でも1台の計器だけ応答が遅いなら、その機器の処理時間と再試行方針を調整するほうが適切です。どちらも説明用の例であり、Geshemの実測事例ではありません。
最終構成で比較できる状態を残す
単体の設定確認後は、実際のケーブル、付属品、PC負荷、盤内温度と業務ソフトウェアで試します。通常運転に加えて、通信の切断と復帰、相手機器の再起動、PC起動順序、保存先不足など、運用で起こる状態を扱います。通常通信へ復帰したことと、古いデータの再利用、重複書込み、機械の再始動が適切であることは、別々に確認します。
記録には、PCとボードの型式、BIOS、OSイメージ、ドライバーとスタックの版、相手機器の設定、配線図、ログと負荷条件を対応させます。これらがそろうと、PC交換やソフトウェア更新後に同じ条件を再現できます。組込み型産業用PCとラックマウント型産業用PCは構成を検討する入口です。個々の通信方式の対応、拡張余地とライセンスは、対象型番の仕様と使用ソフトウェアで確定します。