
CANとCAN FD:配線、ビットタイミング、Bus-Offの現場診断
ベンチでは受信できるCANインターフェースが、車両や装置へ取り付けるとエラーを繰り返すことがあります。ビットレートの表示が同じでも、分岐、終端、トランシーバー、サンプリングの条件は同じとは限りません。受信フレームが見える状態から、必要なデータを欠落なく使える状態までも、いくつかの段階があります。
最初にPCの役割を決めます。既設バスを監視するだけか、要求を送るか、機器の制御へ参加するかで、設定と運転への影響が変わります。実車や稼働設備に接続する場合は、相手側の通信仕様と診断手順を基準にします。
Classical CANとCAN FDの対応範囲
Classical CANのデータフィールドは最大8バイト、CAN FDは最大64バイトです。CAN FDでは、設定に応じてアービトレーションのビットレートとデータ領域のビットレートを分けられます。データ領域を速くしても、アービトレーション、制御、確認応答などを含む通信全体が同じ比率で高速になるわけではありません。
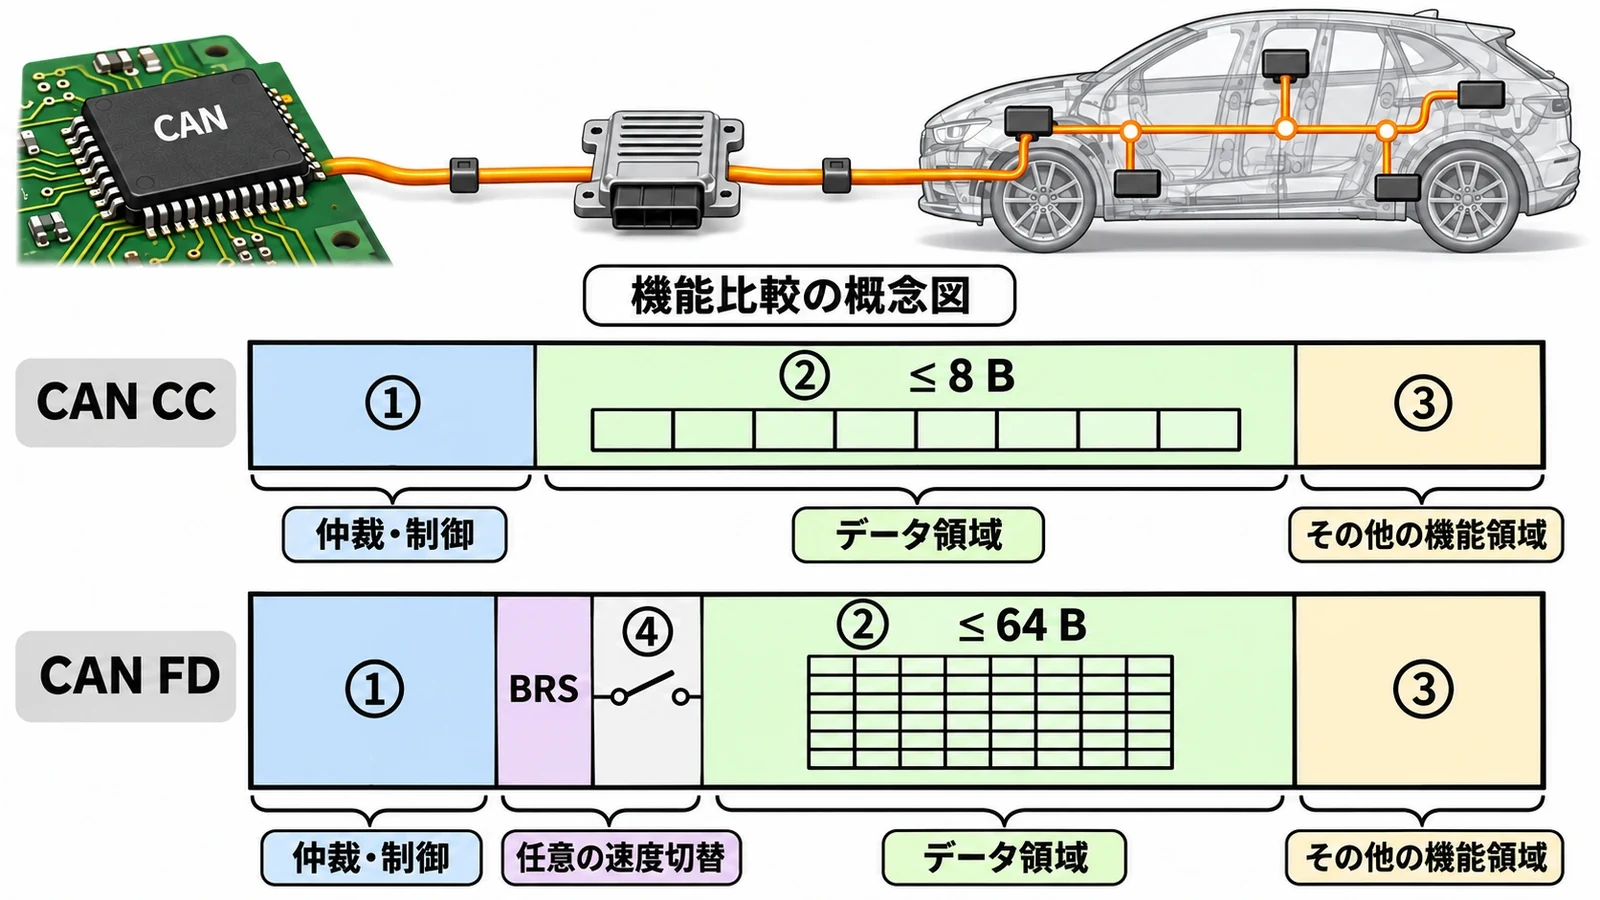
対応確認には、CANコントローラー、トランシーバー、ドライバー、APIと相手機器を含めます。FD対応と記載されたハードウェアでも、アプリケーションがClassical CANのフレーム構造だけを扱っている場合があります。ISO準拠のFDと旧形式の対応も、使用する機器とソフトウェアで照合します。
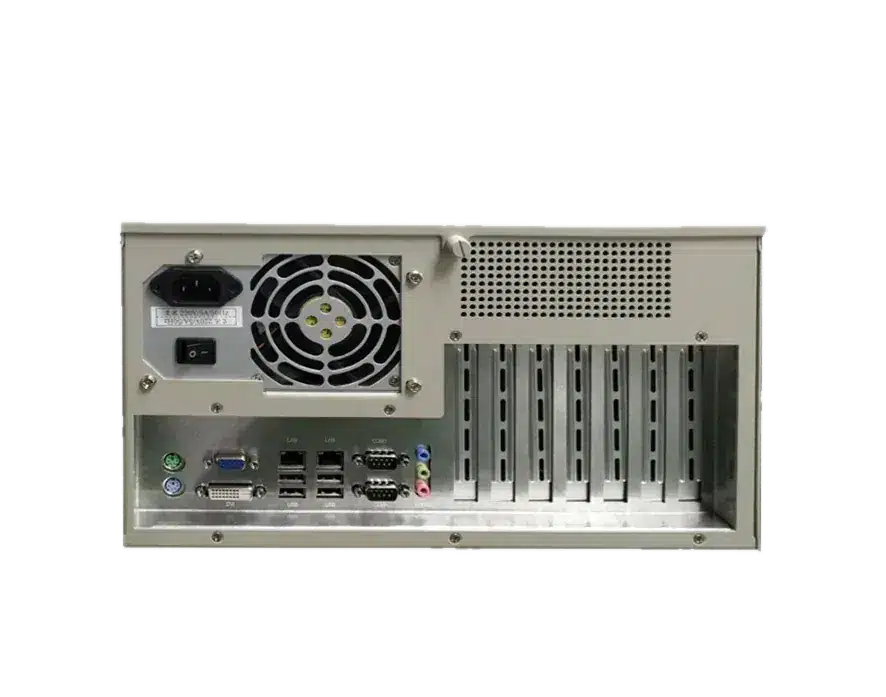
Classical CAN専用機器をFDフレームが流れるバスへ追加できるとは限りません。明示的に対応した構成や許容動作がなければ、互換性を前提にせずセグメントを分ける方法も検討します。CANopen、CANopen FD、J1939の対応はさらに上位の条件です。CANまたはCAN FDポートがあるという情報だけでは、これらの実装は決まりません。
配線は、物理的な端と分岐から確認する
高速CANの一般的な幹線構成では、両端に線路へ対応した終端を配置し、ノードの分岐を短くします。PCが途中に接続されているなら、PC側の内蔵終端を有効にすることが適切とは限りません。機器交換時は、終端スイッチや内蔵抵抗の有無も比較します。
120Ωの終端が2個ある例では、他の回路の影響を除いた並列抵抗は60Ωです。ただし、電源を切った直流抵抗がその値でも、ケーブル特性、長い分岐や接触不良を含む波形までは証明できません。終端の値と構成は使用する物理層の資料へ合わせ、低速耐故障CANなど別の方式と混同しません。
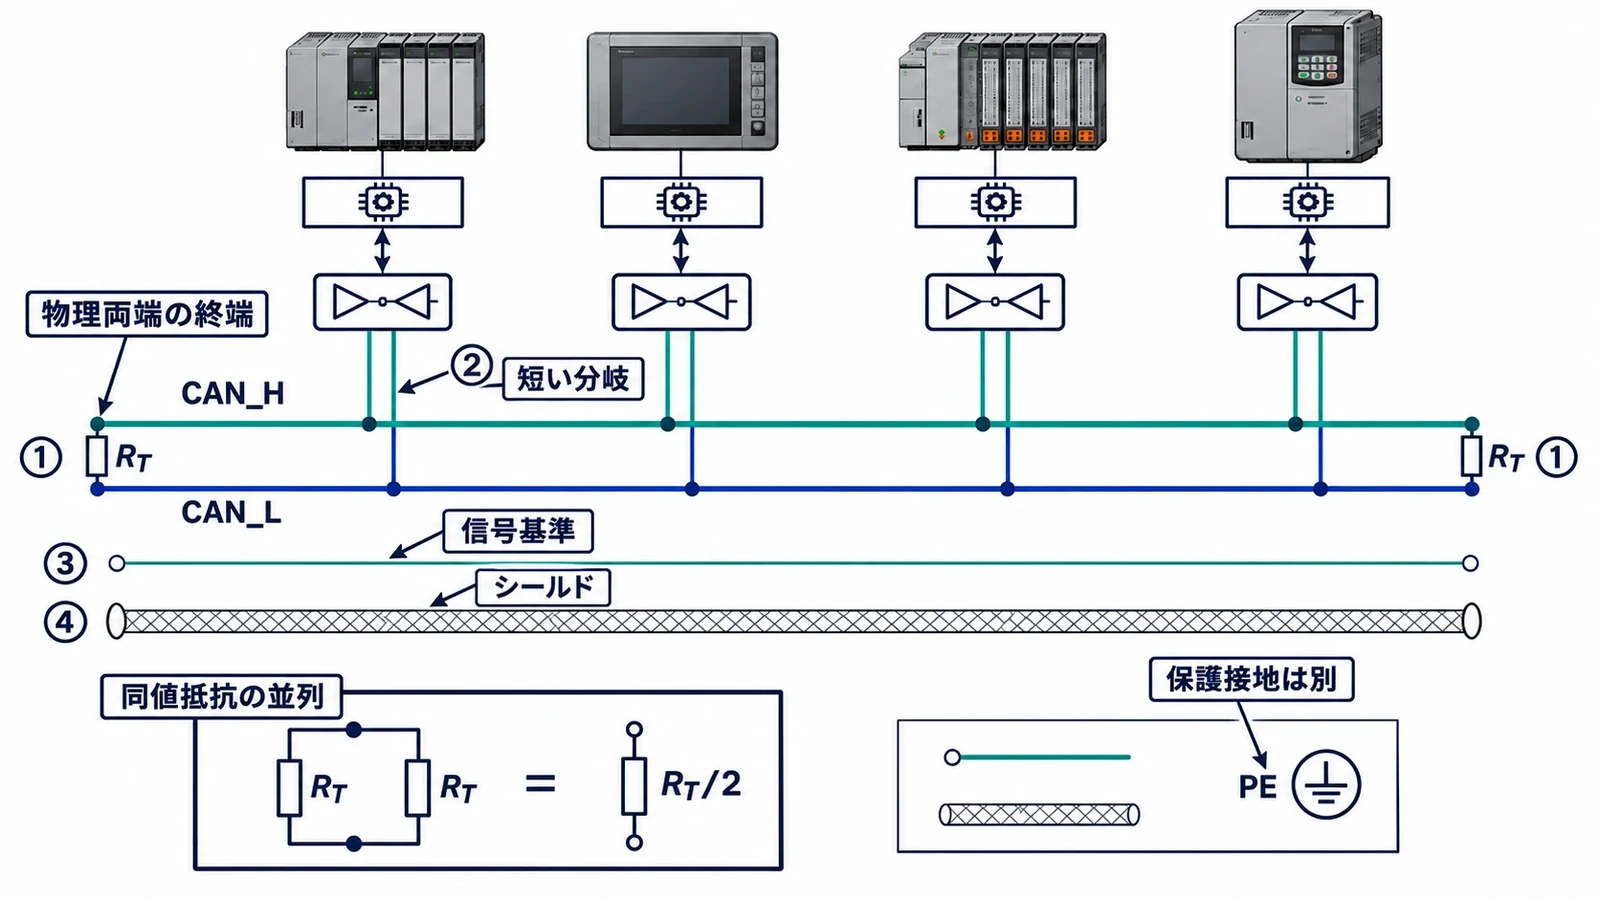
CAN_H、CAN_L、信号基準とシールドを各端子表へ対応させます。差動線でも電源系統間の電位差と許容コモンモード範囲が残ります。信号基準をどう結ぶか、絶縁をどこへ入れるか、シールドをどう接続するかは、機器と車両・装置のEMC設計で決めます。すべてをPEへ短絡する方法や、片端接地だけを普遍的な対策にする方法は適しません。
同じ速度表示でも、タイミングを照合する
ビットタイミングには、コントローラークロック、プリスケーラー、時間セグメント、サンプルポイントと同期ジャンプ幅が関係します。通信相手が同じ公称ビットレートを使い、ネットワークの伝搬時間とクロック誤差を含めて成立する設定を選びます。同じレートでも、どのコントローラーにも同じレジスター値をコピーできるわけではありません。
FDではアービトレーション側とデータ側を別に見ます。例えば2 Mbit/sの1ビットは500ns、5 Mbit/sなら200nsです。速い側では、線路、トランシーバー遅延、分岐と接続部の影響が相対的に大きくなります。この計算から特定のレートを一律に推奨するのではなく、対象ネットワークと機器の許容条件に戻って設定します。送信遅延補償の対応と設定も実装に依存します。
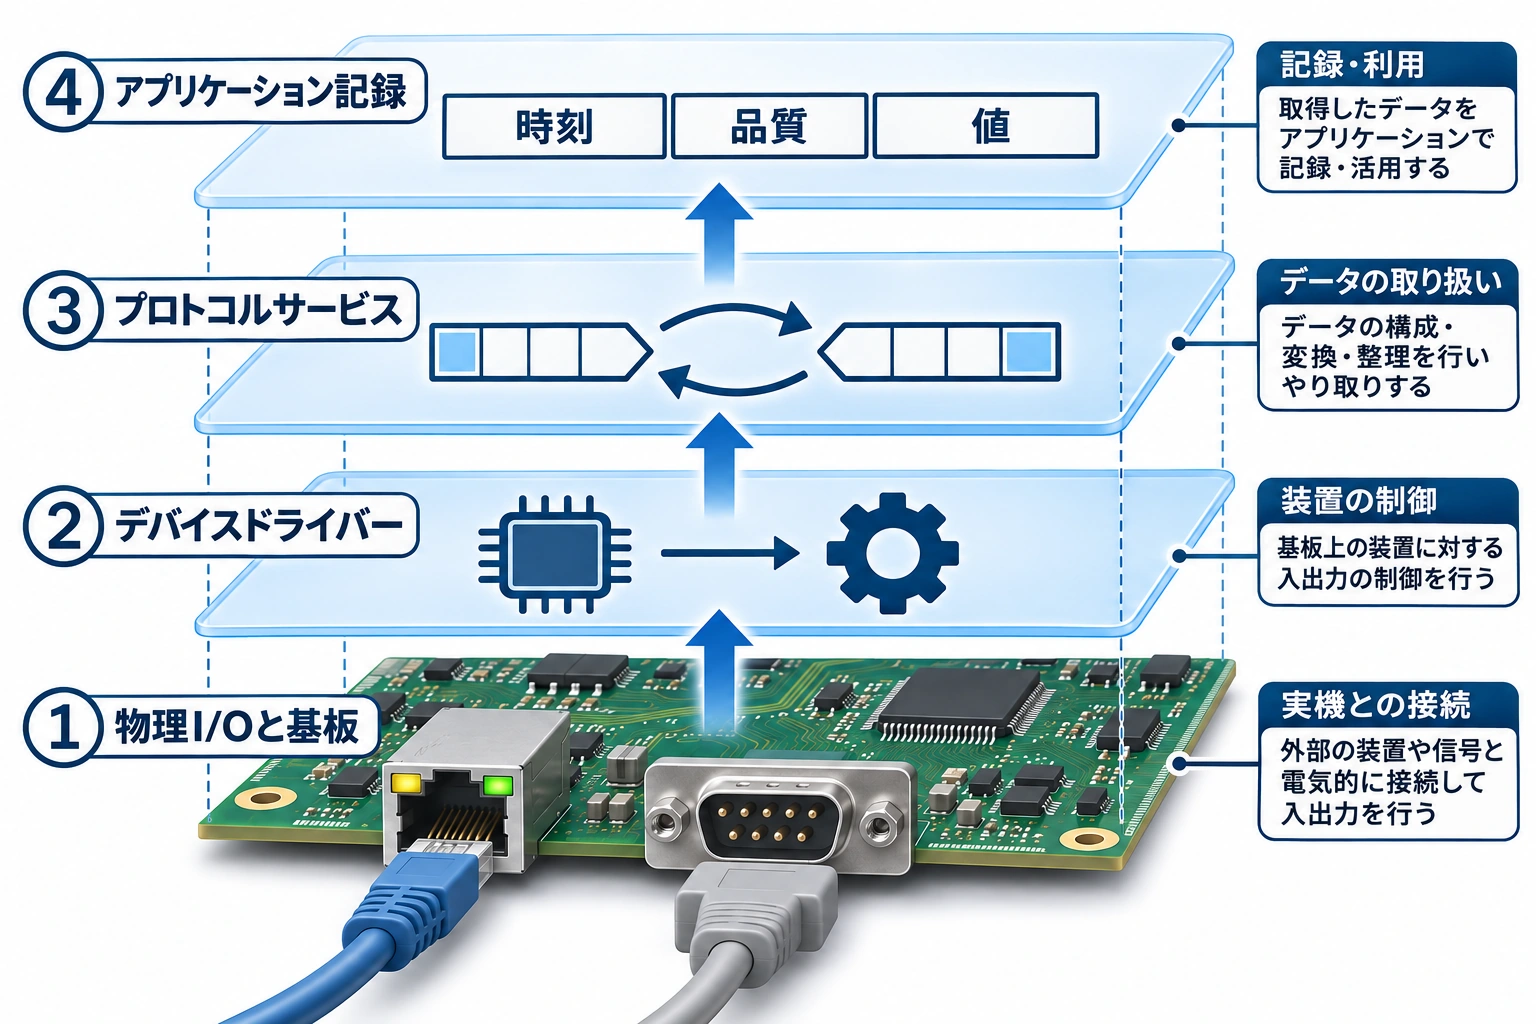
送信できたというアプリケーション表示も分けて見ます。送信キューへ入ったこと、ローカルエコーが見えたこと、バス上で確認応答があったこと、相手アプリケーションが処理したことは同じではありません。監視専用のlisten-only機器は通常の確認応答を返さないため、それしか相手がいない試験は、運用時と条件が異なります。
バスのエラーと、PC側の欠落を区別する
CANコントローラーは送信・受信エラーを管理し、error-active、error-passive、Bus-Offなどの状態を持ちます。エラーカウンターと状態変化を時刻付きで記録し、断線、終端、タイミングや確認応答を調べます。Bus-Offは、単にアプリケーションが値を受け取らない状態とは異なります。
LinuxでSocketCANを使用している構成なら、ip -details -statistics link show can0のような読取りで、対応ドライバーが公開する状態と統計を確認できます。インターフェース名と表示項目は実装によります。受信オーバーランが増えた場合も、それだけでCPU割込みが原因と断定せず、コントローラーFIFO、ドライバー、カーネルのキュー、ソケットとアプリケーションのどこで失われたかを調べます。
アプリケーション側では、機器の定義にあるシーケンス番号やカウンター、タイムスタンプを使える場合があります。フィルター、標準IDと拡張IDの扱い、フレーム長、バッファーと保存処理も確認します。CAN上に存在しないシーケンス番号を一般機能として仮定せず、相手機器の定義へ合わせます。
CANの識別子は、すべてのネットワークでノード番号を表すものではありません。1台の機器が複数の識別子を送信する構成もあります。標準形式か拡張形式か、どのデータをどの識別子へ割り当てるかを、相手機器の定義で確認します。
FDの64バイトを2 Mbit/sで送る場合、ペイロード512ビットだけなら256µsです。この値にはアービトレーション、制御、CRC、ビットスタッフなどが含まれず、フレーム全体やアプリケーション応答時間には使えません。利用するメッセージ構成と頻度を合わせて、負荷を見積もります。
Bus-Off後の復帰と負荷の設計
Bus-Offからの復帰は、コントローラー、ドライバーとアプリケーションの方針を対応させます。自動復帰機能がある場合も、無条件に短い間隔で再参加させると、残っている配線やタイミング異常を繰り返すことがあります。正常な通信が戻った時点で、古い指令や再送、機械の再始動をどう扱うかも決めます。
負荷率はペイロードのバイト数だけでは決まりません。フレーム形式、ビットスタッフ、アービトレーション、再送と優先度が影響します。優先度の高い通信が増えると、低い側の到着時間が変わるため、平均負荷と重要メッセージの最悪遅延を分けて評価します。PCのログ書込みや他の処理も同時に動かして確認します。
例えば、機器追加後にエラーが増えた場合、追加ノードの終端有効化、枝線とタイミングを変更前後で比較します。バスのエラーは増えず、PCの受信欠落だけ増えたなら、キューとアプリケーション負荷を優先します。これは診断の考え方を示す例で、Geshemの実測結果ではありません。
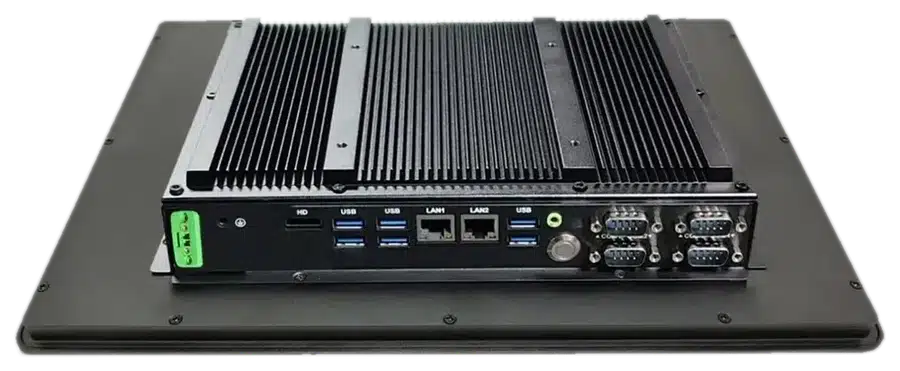
PC側の構成検討には組込み型産業用PCとラックマウント型産業用PCを参照できます。CANボード、絶縁、FD対応、OS、APIと上位プロトコルは、個別構成の条件として照合します。