CANopenとJ1939:産業用PCの役割、データ定義と復帰動作
CANの受信フレームが見えていても、サーボの状態が更新されなかったり、エンジンの値が別の機器の値に置き換わったりすることがあります。物理通信が成立した後は、PCの役割、ネットワーク管理、データ定義と機器の状態を確認します。CANopenとJ1939はCANを利用しますが、同じデータ解釈や起動手順を共有しているわけではありません。
PCがCANフレームをそのまま扱うのか、CANopenのSDOクライアントやNMT managerを持つのか、J1939の監視・診断へ参加するのかを最初に整理します。受信だけの監視と、設定変更や制御への参加は、機器への影響も異なります。
ハードウェアとプロトコル実装を対応させる
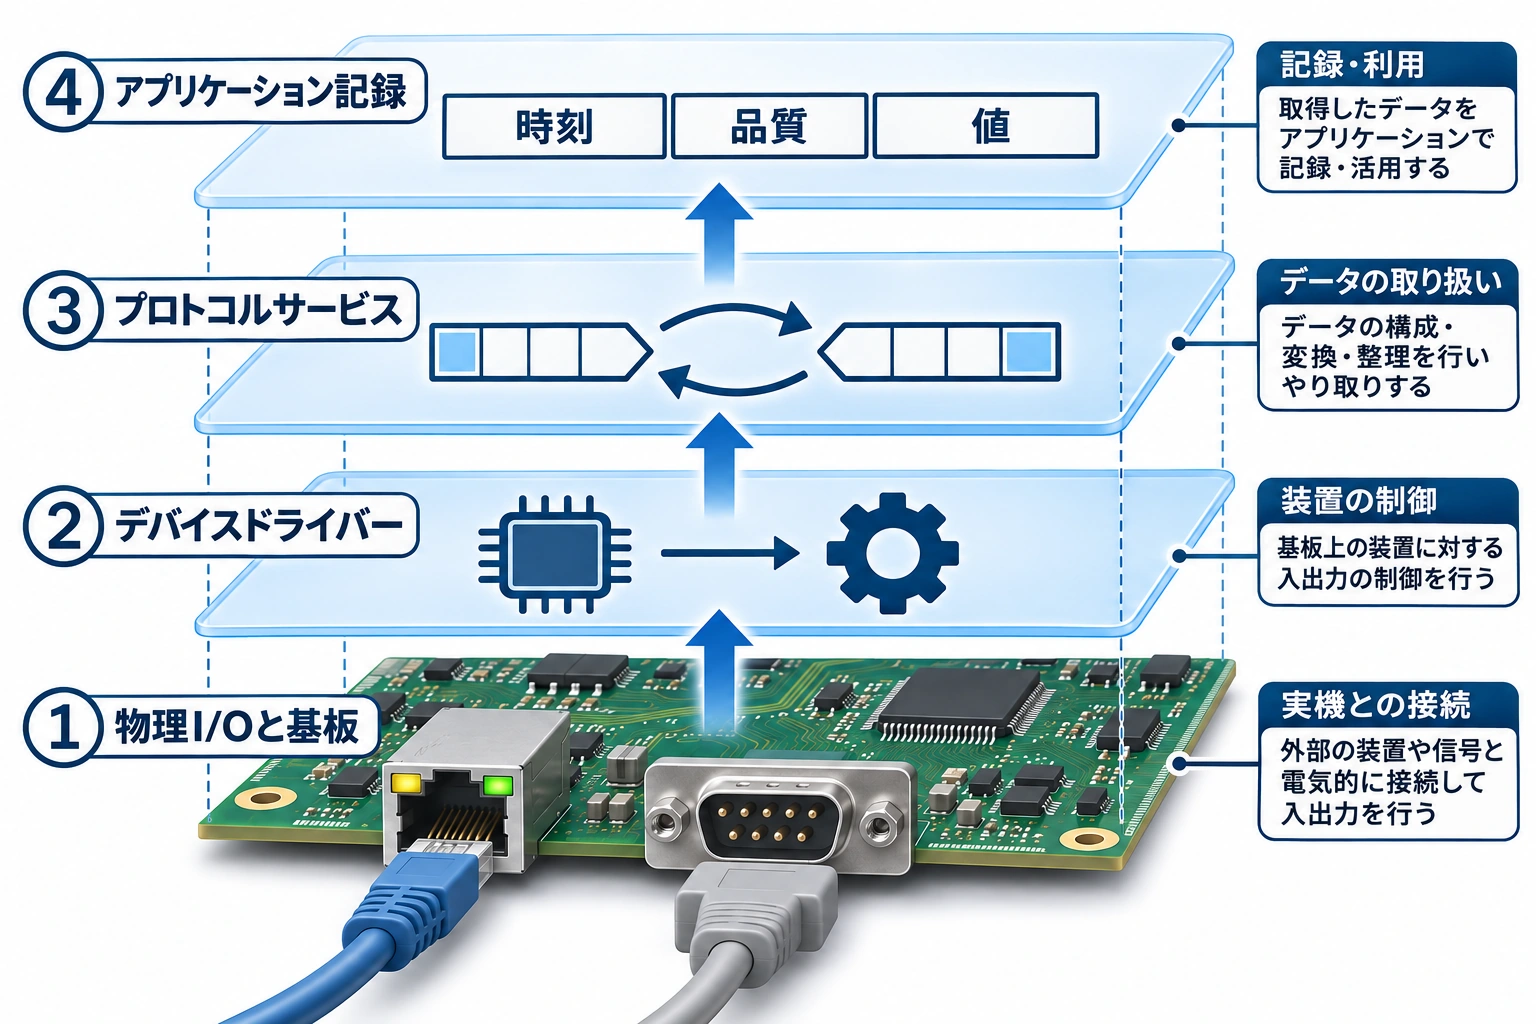
CANコントローラー、トランシーバー、ドライバーとAPIの対応が土台です。その上で、CANopenまたはJ1939のスタック、OSの対応版、ライセンスと必要なサービスを確認します。SocketCANなどで生フレームを読めても、そのままネットワーク管理や多パケット再構成が実装されるわけではありません。
CANopen側ではEDSと実機の型式・ファームウェアを対応させます。EDSを読み込めたことは、選んだすべてのPDO配置や運転モードを機器が受け入れることまで保証しません。設定ファイル、実機から読んだ値、保存後の再起動結果を分けて比較します。J1939も、使用する版と対象ネットワーク、標準またはメーカー固有の信号定義が必要です。
Classical CAN用のCANopenとCANopen FD、J1939-21とJ1939-22は別々に対応を確認します。ハードウェアをFD対応へ変えただけで、従来のアプリケーションや上位プロトコルが自動的にFDへ移行するわけではありません。
CANopenはNMT状態と装置状態を分ける
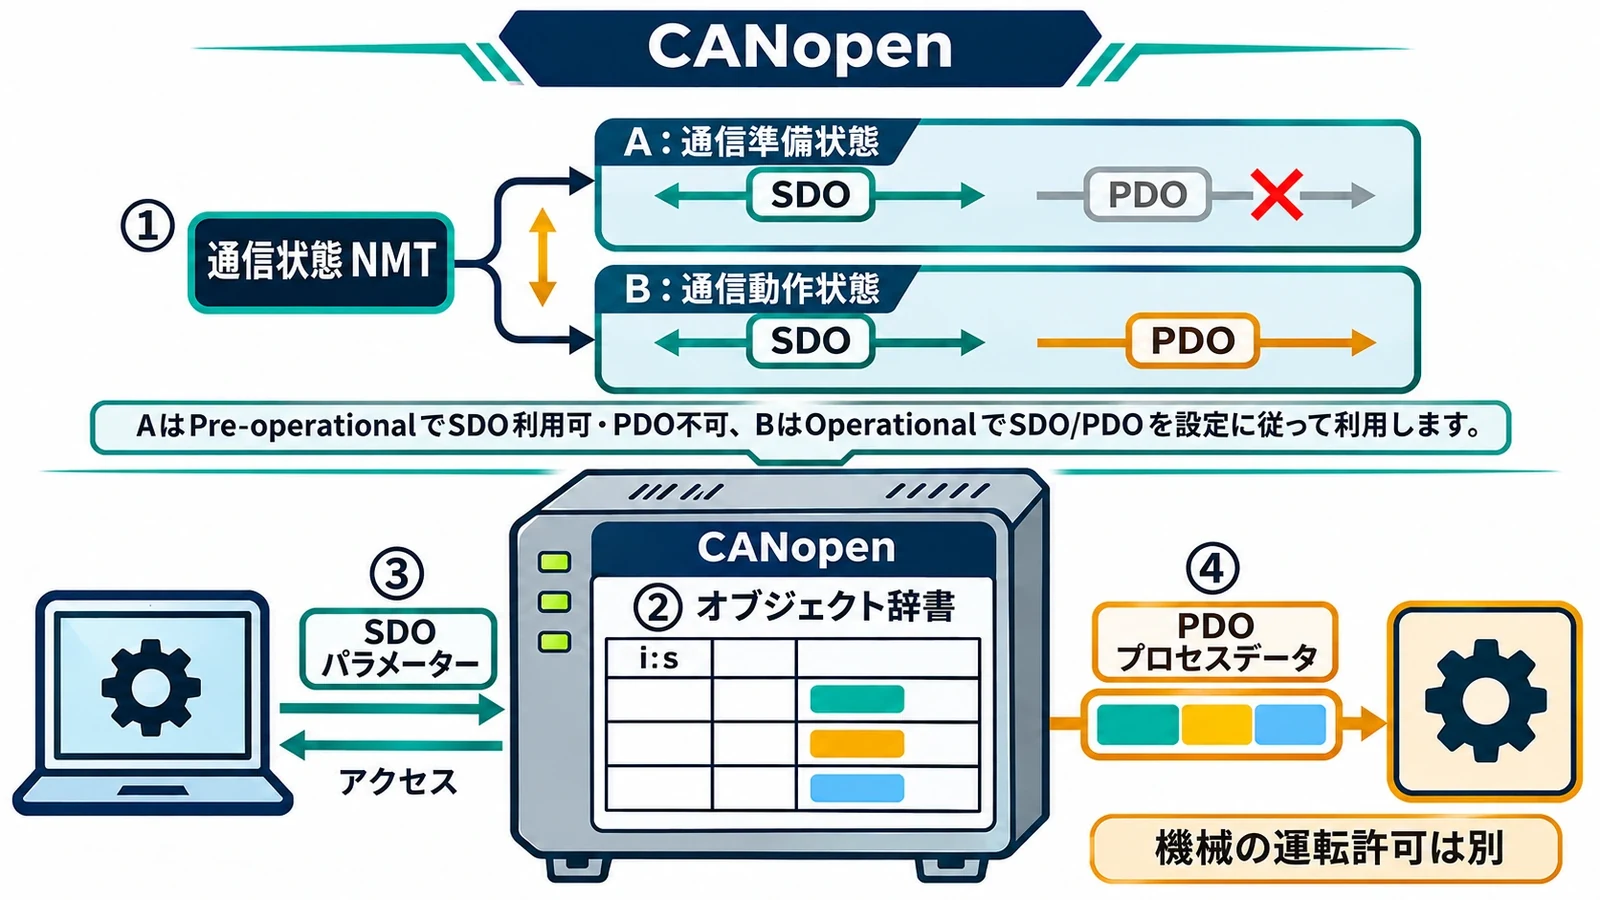
CANopen CCの一般的なノードIDは1〜127で、ネットワーク内で重複しないようにします。起動時のBoot-upを受け取った後は、NMT状態、Heartbeatと必要な設定を確認します。Heartbeatが届くことはノードの監視に使えますが、装置の運転準備やアプリケーションデータの鮮度をそのまま証明しません。
Pre-operationalではSDOによる設定アクセスが可能で、PDOのプロセスデータ交換は通常Operationalで扱います。ただし、Operationalへ移したことと、ドライブのCiA 402状態や機械の運転許可がそろうことは別です。SYNCもHeartbeatとは異なり、使う機器とPDOの伝送方式に応じた同期の条件です。
監視時間は、Heartbeat producerの周期、consumerの設定、通信負荷と必要な故障検出時間から決めます。短くすれば常に良いわけではなく、長すぎれば異常検出が遅れます。設定変更時には、正常な負荷変動と本当の断線を区別できるかを見ます。
オブジェクト辞書とPDOの中身を照合する
CANopenのオブジェクト辞書は、インデックスとサブインデックスでデータを特定します。SDOはパラメーターアクセス、PDOは定義されたプロセスデータの交換に用います。アクセス権、型、単位と保存条件は、実機の辞書に従います。書込み可能な値でも、運転状態によって変更できない場合があります。
例えばノード5で、既定の接続セットを使うなら、SDO要求は0x605、返信は0x585、Heartbeatは0x705、TPDO1は0x185という例になります。これは既定値の計算例で、すべての実機のCAN-IDを固定する式ではありません。PDOのCOB-ID、マッピング順、ビット長、伝送方式とイベント条件を読んで、相手とPCの解釈を一致させます。
SDOは読めるのにPDOが来ない場合、まずNMT状態、マッピングとトリガーを見ます。PDOが来ても値がおかしいなら、符号、倍率、ワード配置やモードを照合します。一般のCANフレームが受信できる状態を、サーボが目標値を採用した証拠として扱わないことが大切です。
J1939のPGNと送信元を分けて扱う
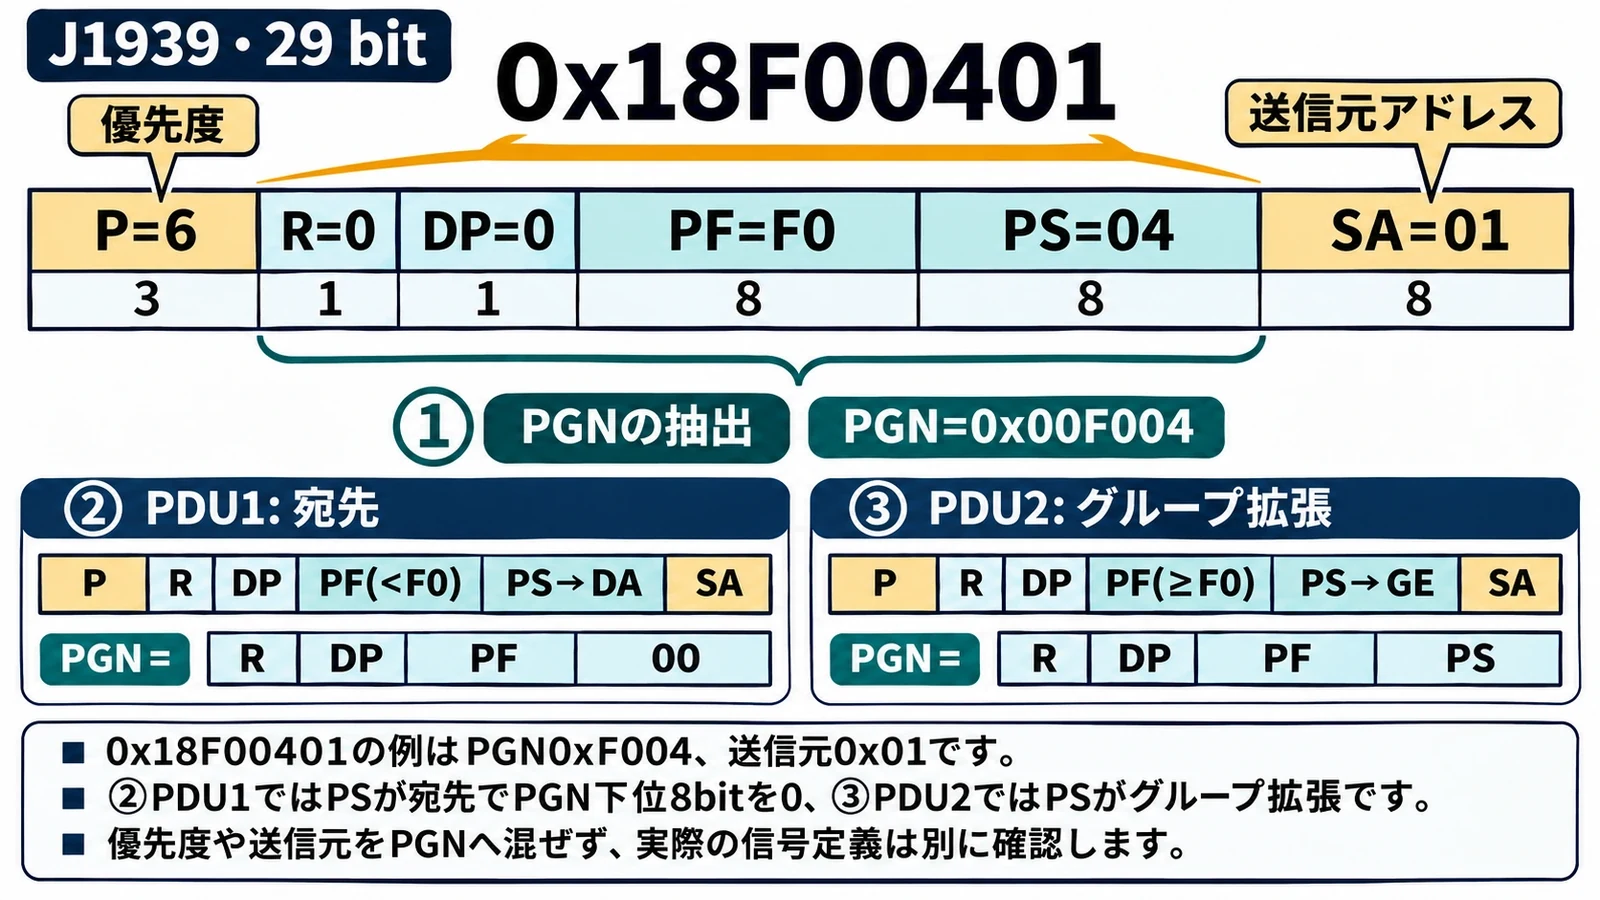
J1939では29ビットの識別子から、優先度、PGNに関係するフィールドと送信元アドレスを取り出します。PDU1ではPFが240未満でPSは宛先、PDU2ではPFが240以上でPSがPGNの一部になります。29ビット全体をそのままPGNとして検索すると、送信元や優先度の違いで同じ種類のメッセージを別物にしてしまいます。
識別子0x18F00401の例なら、PFは0xF0、PSは0x04、送信元は0x01で、PGNは0xF004です。これは識別子分解の例で、ペイロードの信号定義や当該車両の値を保証するものではありません。同じPGNを複数のECUが送る場合、送信元も含めてデータを保持します。
NAMEとアドレス宣言は、機器の識別とアドレス競合に関係します。ECUを交換した際に送信元が変わることもあり、アドレスを固定したフィルターだけでは別の機器を取り込んだり、必要な機器を除外したりします。各ECUのアドレス管理能力とネットワークの割当方針を確認します。
SPNの解釈と長いデータの再構成
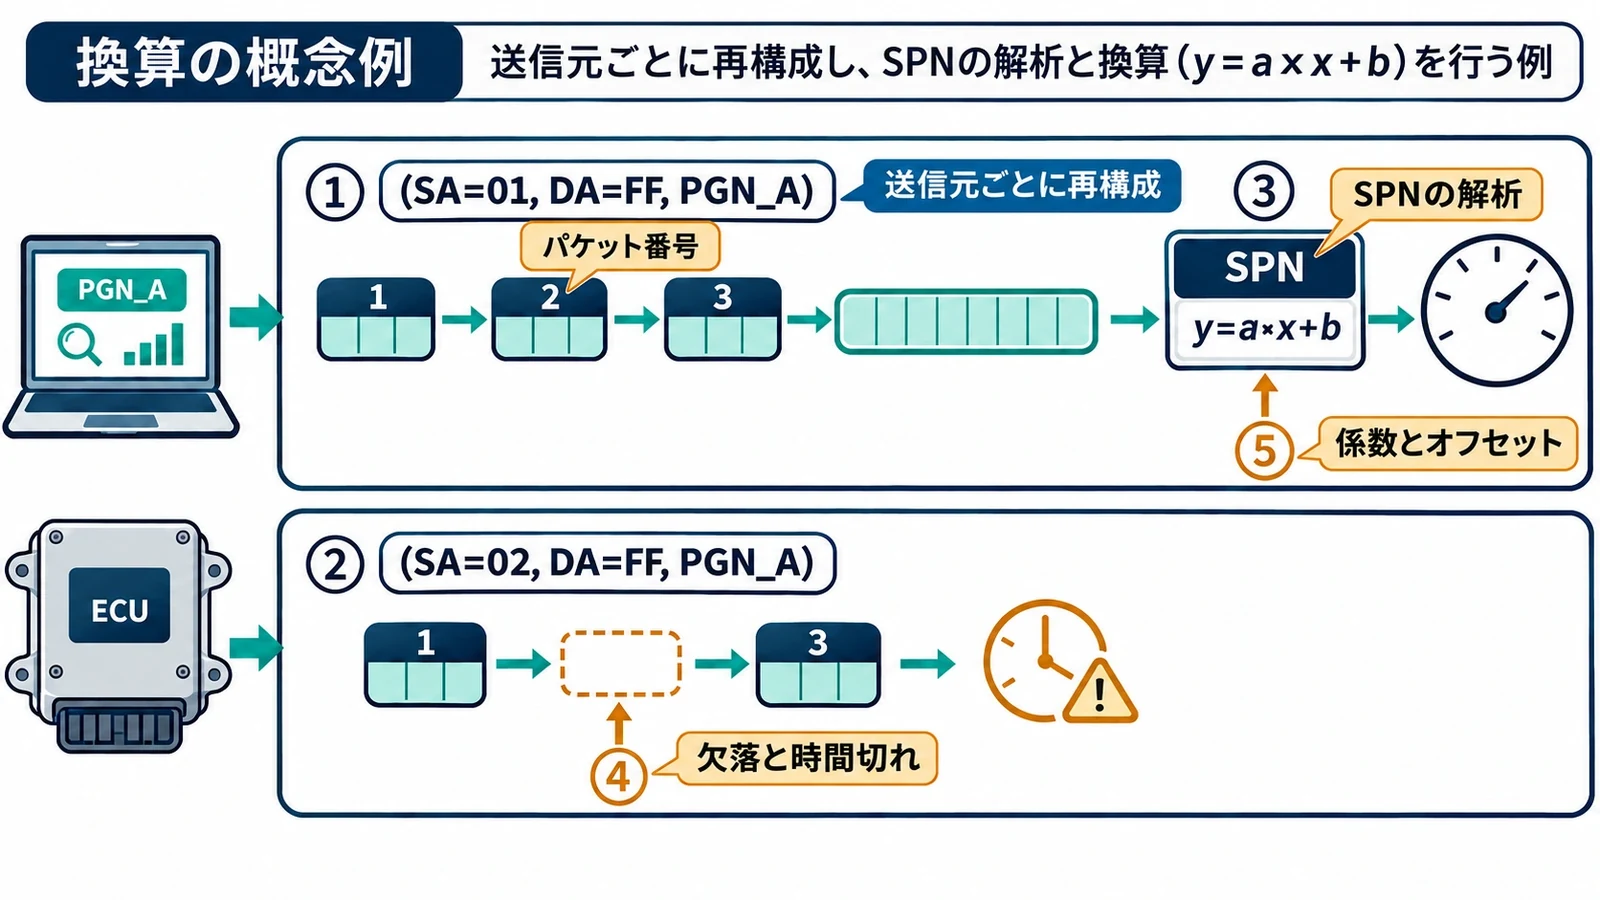
SPNを読む際は、対象のPGN、ビット位置、長さ、符号、係数、オフセットと無効値の定義を使います。例えば、機器の定義が「生値×0.125、オフセット0」で、生値が12000なら結果は1500です。この計算を、資料が異なる別信号へそのまま流用することはできません。標準資料の対象版とメーカー固有の定義を管理します。
J1939-21の長いデータには、BAMやRTS/CTSなどのトランスポート処理が関係します。受信側は送信元、宛先と対象PGNを対応させ、順序、欠落とタイムアウトを扱います。複数ECUの転送を一つのバッファーへ混ぜると、個々のCANフレームは正常でも完成データが壊れます。J1939-22は、その実装として別に照合します。
診断メッセージも、現在と過去の故障、表示状態と消去操作を分けます。故障一覧を読めることと、消去を送ってよいことは同じではありません。保存する記録には、時刻、送信元、原始データと適用した定義を含めると、表示結果を後で再現できます。
再起動と交換後に、同じ設定へ戻るか
CANopen機器を再起動したときは、Boot-up、保存済みパラメーター、再設定とNMT遷移の順を見ます。J1939では、アドレス宣言、フィルターと多パケット転送の途中状態を確認します。通信再開時に古いPDO出力や古い指令を無条件に再送すると、データが届くことと望む復帰動作が一致しなくなります。
例えばHeartbeatは正常なのにPDOだけ欠ける場合、電気配線より先にNMTとPDO条件を比較できます。ECU交換後に値が消えた場合は、アドレス、PGNフィルターと信号定義を確認します。いずれも診断の説明例であり、Geshemの実測事例ではありません。
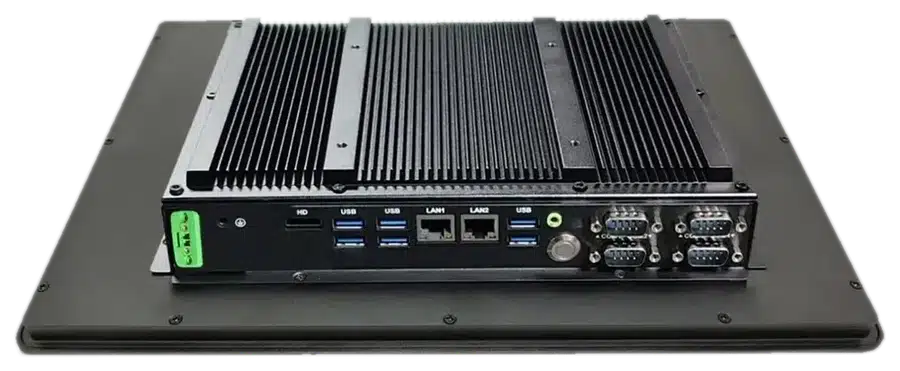
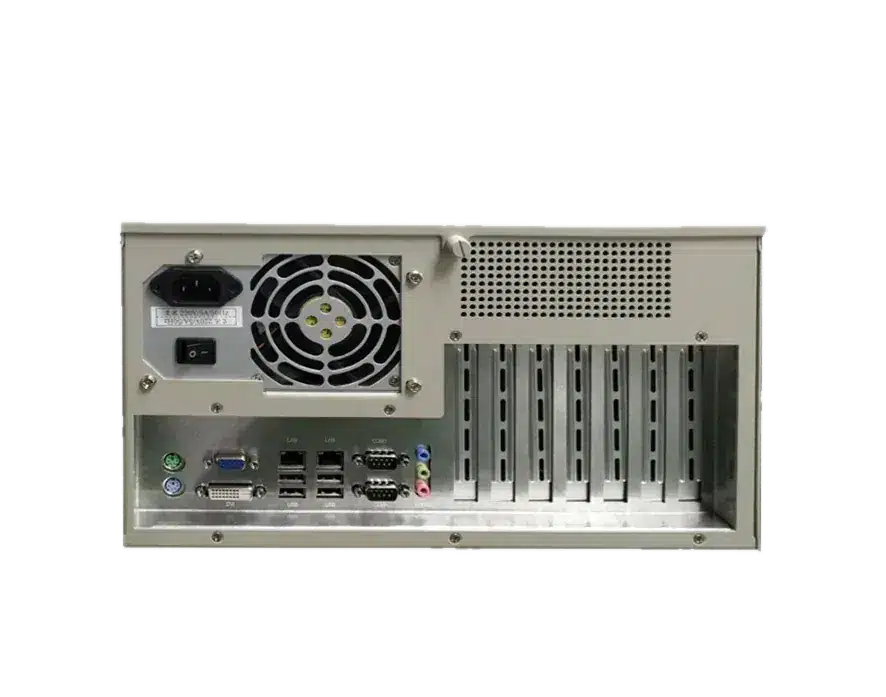
PCの形態は組込み型産業用PCやラックマウント型産業用PCから検討できます。対象ボード、OS、プロトコルスタックと役割、EDSや信号定義は、個別の構成条件として確認します。